

产品中心
质量是我们的核心理念
- 产品描述
- 性能特点
- 规格参数
- 技术支持
-
设备介绍
激光路面断面测试系统采用先进的激光检测技术和传统的惯性基准传递检 测理论,十三(十七)路激光测量方式,大功率、长量程、斜射式激光传感技术 组成的三段式横梁结构,实现了同步测量国际平整度指数 IRI、构造深度 SMTD 以及全车道路面车辙的一体化功能。系统采用激光传感器和垂直加速度传感器组合成惯性参照路面纵断面剖面 检测系统,实时检测包括短波长及长波长的路面纵断面剖面曲线(直接式检测类), 同时获得各种路面评价指标,包括:国际平整度指数(IRI)、平整度标准差(σ)、 观测打分值(RN)、行驶质量指数(RQI)、路面构造深度(SMTD)、车辙。本系统可在正常车速的条件下对路面进行长距离快速自动检测。设备用途
激光路面断面测试系统可以测量国际平整度指数(IRI)、平整度标准差(σ)、 观测打分值(RN)、行驶质量指数(RQI)、路面构造深度(SMTD)、车辙等多种路 面性能指标。
主要应用于:◆ 各等级公路、市政道路和机场跑道的路面施工现场控制和路面施工质量◆ 交工、竣工验收; 为路面养护管理系统(CPMS)、路网普查进行路面平整度数据采集;
◆ 为颠簸累积仪等 2、3 类平整度测试仪进行相关性标定; 为研究路面频谱特性提供原始路面纵断面数据。 -
设备特点
◆ 采用白俄罗斯专业道路检测激光传感器;◆ 采用美国高精度加速度传感器;◆ 满足交通部 JTG E60-2008《公路路基路面现场测试规程》和JTG H20-2007《公路技术状况评定标准》;◆ 所有技术指标均优于 JT/T677-2009《车载式路面激光车辙仪》、 JT/T676-2009《车载式路面激光平整度仪》行业标准的技术要求;
◆ 主要技术性能参数超过世界银行 46 号报告对路面平整度Ι级测试方法的定义,符合美国ASTM E950关于断面仪Ι级标准的要求,测得的指标 符合国家路面验收与养护标准规范; 全中文界面的数据采集软件,在同一程序界面下实时采集和显示并存储 国际平整度指数(IRI)、平整度标准差(σ)、观测打分值(RN)、行驶 质量指数(RQI)、路面构造深度(SMTD)、车辙、速度及行车距离等,并实时显示各指数与距离曲线;◆ 连续不间断无里程限制检测,数据实时保存,数据文件格式支持 Excel打开;◆ 断面计算模型完全采用美国密歇根大学(UMTRI)/联邦公路局(FHWA) 道路断面测量系统断面合成算法;◆ 测试系统主机与计算机之间采用以太网通讯方式,检测用计算机选用笔 记本电脑;◆ 测试过程不受仪器装载车动态性能的影响,可以在较大车速范围(30~80km/h)变换测试车速而不影响测试结果 -
设备基本参数
激光路面断面测试系统技术参数序号
类别
参数
说明
1
测试项目
路面平整度、构造深度、车辙
2
平整度/车辙激光器
白俄 Riftek
平整度激光器型号
RF603 125/500
车辙激光器型号
RF603 245/1000
响应频率
9.4kHz
离地间距
375/745mm
车辙选用大 量程,4只
测量范围
土 250/500rara
车辙选用大 量程,4只
分辨率
<0.05mm
防护等级
IP67
准确度
<0.5mm
3
构造深度激光器
白俄 Riftek
激光器型号
RF603HS 125/500
响应频率
48 kHz
/离地间距
300mm
测量范围
±250mm
份辨率
<0.05mm
防护等级
IP67
线性
±0.1%满量程
4
通讯方式
以太网通讯
5
加速度传感器
美国Lance
测量范围
±10g
准确率
0.lg
分辨率
0.00008g
响应频率
0.7~7700Hz
6
距离传感器
日本欧姆龙
-
工作原理
激光平整度指应用激光测距及加速度惯性修正技术检测路面纵断面高程并 计算路面国际平整度指数(IRI)的设备,主要由激光测距传感器、加速度传感 器、纵向距离传感器和计算机处理系统等部分组成。激光车辙指应用共梁多激光传感器测距技术直接检测路面横断面高程并计 算路面车辙深度的设备,主要由激光测距传感器、纵向距离传感器和计算机处理系统等部分组成。软件功能
SHN-SL 激光路面断面测试系统软件简便易操作,在任何 Windows XP 系统、 Vista 和 Win7 系统中均可使用。SHN-SL 激光路面断面测试系统提供中文版软件,测试功能也完全跟随中国测试规范的要求,操作简单,符合中国测试标准和用户使用习惯。
功能设置
点击“设置”按钮进入设置界面。在“设置”界面中用户可以配置软件中的各项参数,包括存储目录、默认 IRI 计算区间、默认RN计算区间、默认车辙计算区间、左中右平整度模块、构造深度模块、车辙模块以及激光器的分布。同时,用户还可以根据硬件配置情况选择是否使用GPS采集位置数据及GPS通讯端口的设置。
传感器标定
点击“标定”按钮进入标定界面。传感器标定包含了“激光”、“车辙”、“距离测量(DMI)”三个部分。 “激光”标定是指激光传感器由于安装原因造成的测量误差,对其进行标定。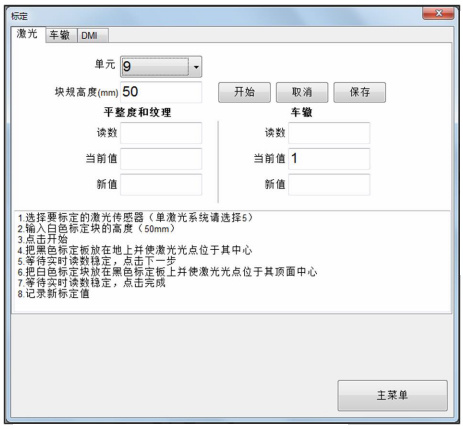 “车辙”标定是指对整个车辙系统在同一个水平面上进行校准。
项目信息
用户在这里可以进行新建项目、通过下拉按钮选择已有的项目、删除已 有项目等操作,并且可以在这里输入项目名称、公路名称、车道、公路等级、 本次测试起点、测试方向、IRI 计算区间、RN 计算区间、Rut 计算区间(设置界面也可设置)、操作员等信息。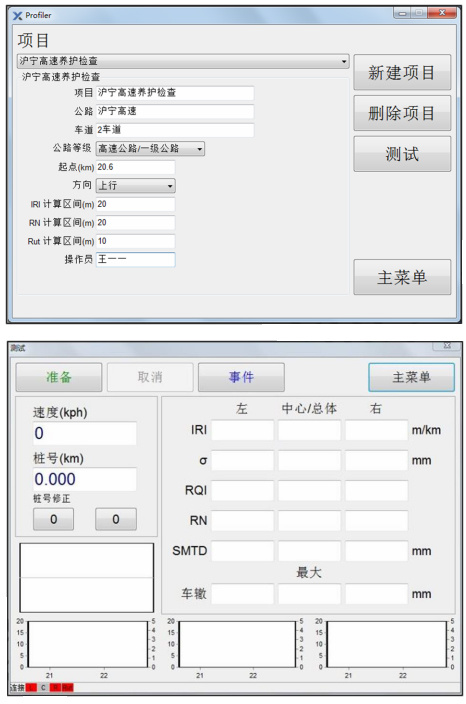 界面左上方显示的是测试速度、测试距离以及桩号修正功能,界面右方实时显示国际平整度指数(IRI)、平整度标准差(σ)、观测打分值(RN)、行驶质量 指数(RQI)、路面构造深度(SMTD)、车辙的测试数值,界面下方实时显示各指数与距离曲线。每组检测数据都会被自动保存在数据文件中,可后期进行详细的 评估和分析。在测试过程中,也可以根据路面情况,点击“事件”按钮添加事件 记录。
上一页


